admin_toolhab

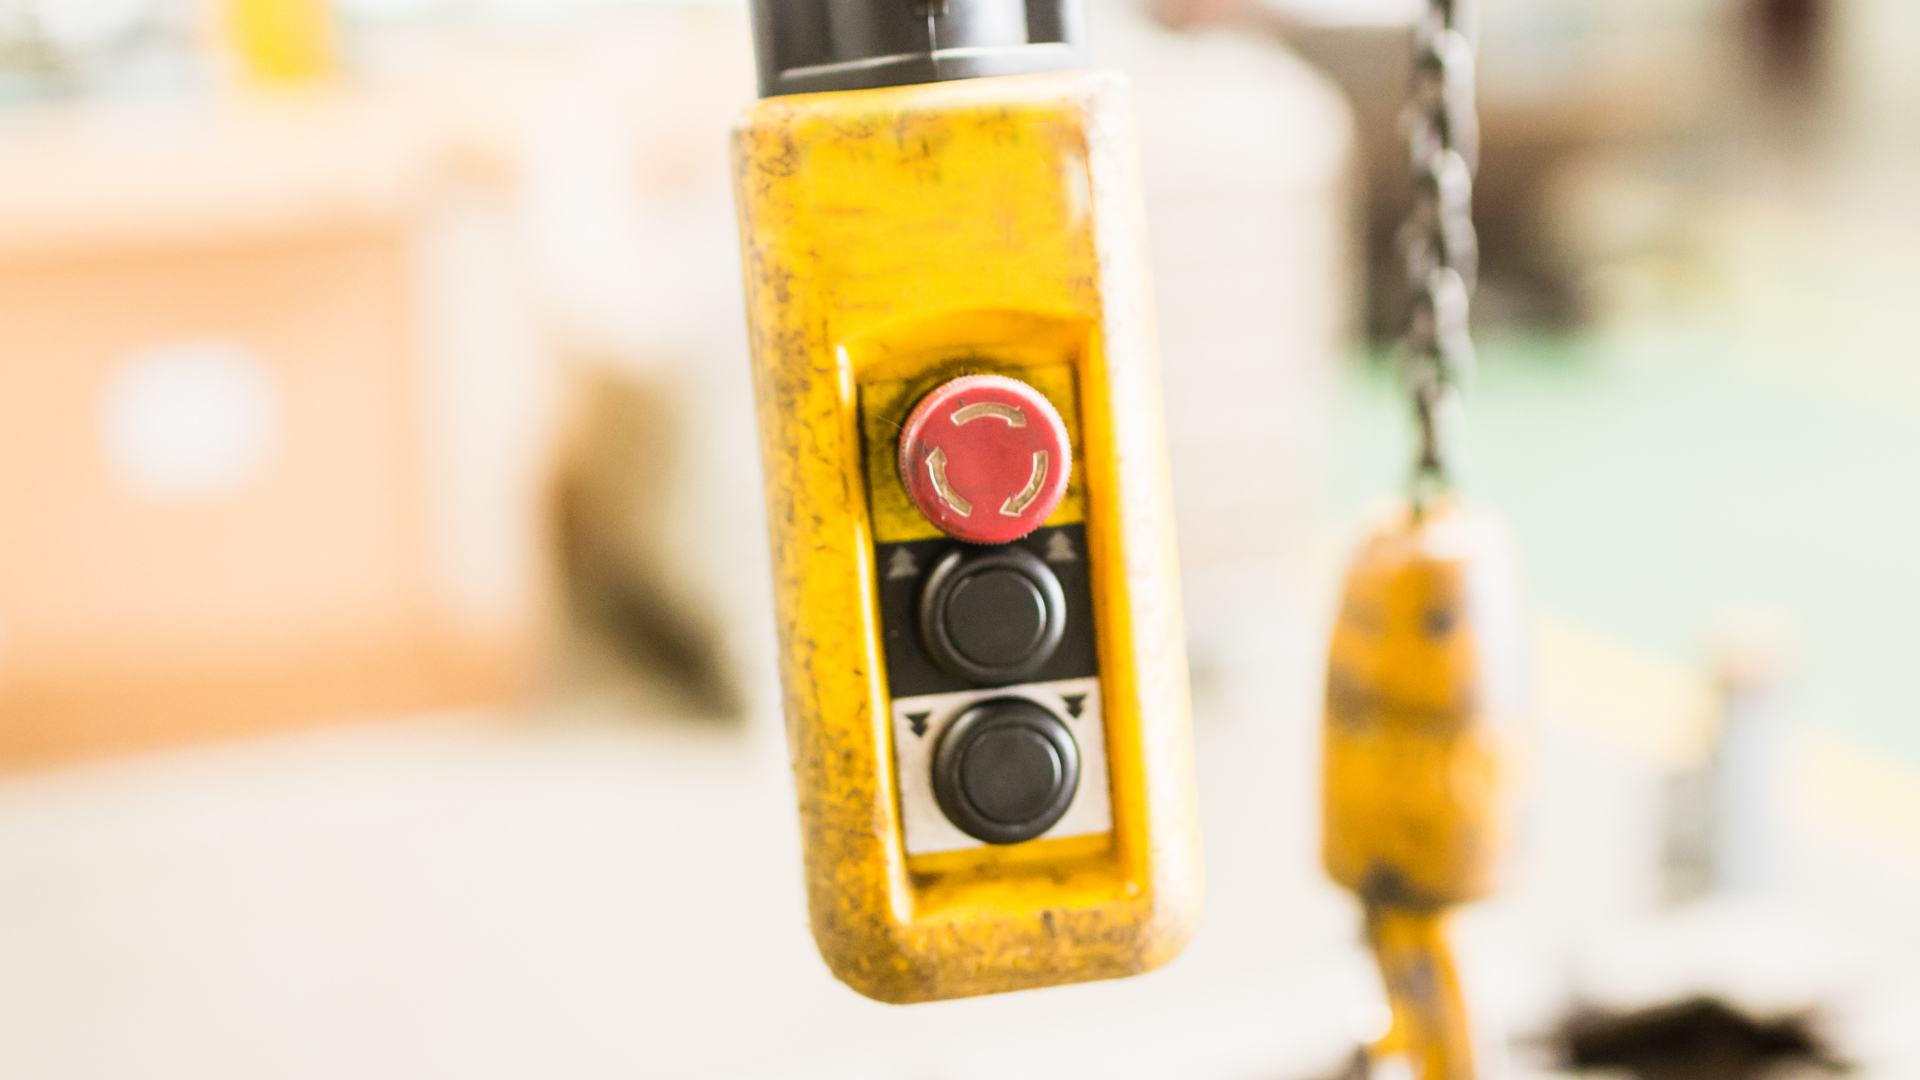
เวลาต้องยกของให้ตรงตำแหน่งพอดี การกดปุ่มรอกไฟฟ้าค้างยาว ๆ อาจควบคุมระยะได้ยาก ผู้ใช้งานจึงมักเปลี่ยนเป็นกดสั้น ๆ แล้วปล่อย จากนั้นกดใหม่อีกครั้ง เพื่อให้ตะขอขยับขึ้นหรือลงทีละนิด วิธีนี้ช่วยจัดตำแหน่งของได้ละเอียดขึ้น และในคู่มือรอกบางรุ่นเรียกการควบคุมลักษณะนี้ว่า Jogging หรือบางครั้งเรียกว่า Inching
การกดแบบนี้ไม่ได้หมายความว่าจะทำให้รอกเสียทันที เพราะในงานบางประเภทการขยับโหลดทีละนิดเป็นสิ่งที่จำเป็น แต่ปัญหาเริ่มเกิดขึ้นเมื่อ Jogging ถี่มากจนรอกต้องเริ่มและหยุดซ้ำ ๆ ภายในช่วงเวลาสั้น ๆ ทุกครั้งที่กดปุ่มไม่ได้มีเพียงตะขอที่ขยับเท่านั้น แต่มอเตอร์ เบรก คอนแทคเตอร์ และวงจรควบคุมก็ต้องทำงานตามไปด้วย เมื่อเกิดซ้ำมากเกินกว่าที่อุปกรณ์ถูกออกแบบไว้ ความร้อนและการสึกหรอก็สามารถเพิ่มขึ้นได้
คู่มือรอกไฟฟ้าของ Yale ระบุโดยตรงว่า การใช้ Jogging มากเกินไปอาจทำให้หน้าสัมผัสไหม้ก่อนเวลา มอเตอร์ร้อน และเบรกมอเตอร์สึกเร็วขึ้น จึงเป็นพฤติกรรมเล็ก ๆ ที่ไม่ควรมองข้าม โดยเฉพาะในหน้างานที่ต้องขยับโหลดทีละนิดตลอดทั้งวัน

Jogging คืออะไร ต่างจากการกดรอกตามปกติอย่างไร?
ในการใช้งานทั่วไป เราอาจกดปุ่ม UP ค้างเพื่อยกของขึ้นต่อเนื่อง แล้วปล่อยเมื่อถึงระดับที่ต้องการ ส่วน Jogging คือการกดปุ่มช่วงสั้น ๆ เช่น กด-ปล่อย-กด-ปล่อย เพื่อให้รอกเคลื่อนเพียงเล็กน้อยในแต่ละครั้ง ลักษณะการควบคุมแบบนี้มีประโยชน์มากในจังหวะที่ต้องจัดตำแหน่งให้ละเอียด เช่น วางชิ้นงานลงบนฐานให้ตรงรู ขยับโหลดอีกเพียงไม่กี่เซนติเมตร หรือค่อย ๆ ลดของลงให้อยู่ในตำแหน่งที่ต้องการ
ดังนั้น การกด Jog ไม่ใช่วิธีใช้งานผิดโดยตัวมันเอง คู่มือ Yale รุ่นหนึ่งระบุว่าการ Jog สามารถใช้เพื่อให้โหลดเคลื่อนในระยะสั้นมากได้ เพียงแต่เตือนต่อทันทีว่า การใช้มากเกินไป จะเพิ่มความร้อนและการสึกของอุปกรณ์
จุดที่ควรระวังจึงไม่ใช่คำถามว่า “กดทีละนิดได้หรือไม่ได้” แต่คือกดบ่อยแค่ไหน และรอกรุ่นนั้นถูกออกแบบให้รับการเริ่ม-หยุดถี่เพียงใด เพราะแม้น้ำหนักที่ยกจะไม่ได้มาก แต่จำนวนรอบการทำงานก็เป็นอีกปัจจัยที่มีผลต่อภาระของระบบ
ทำไมกดไม่กี่วินาที แต่มอเตอร์กลับร้อนกว่าเดินต่อเนื่อง?
ฟังดูอาจขัดกับความรู้สึก เพราะการกดแต่ละครั้งสั้นมาก บางครั้งมอเตอร์หมุนเพียงช่วงสั้น ๆ แล้วก็หยุด หลายคนจึงคิดว่าน่าจะทำงานเบากว่าการกดค้างนาน ๆ แต่ในทางไฟฟ้า ช่วงที่มอเตอร์เริ่มเดินเป็นช่วงที่ต้องรับภาระสูงกว่าขณะที่มอเตอร์หมุนอยู่ในสภาวะคงที่แล้ว
Columbus McKinnon อธิบายเกี่ยวกับการควบคุมรอกว่า การ Jog เพื่อจัดตำแหน่งโหลดทำให้เกิดกระแสช่วงเริ่มต้น หรือ Inrush Current ซ้ำ ๆ และเมื่อมีการเริ่มเดินถี่มาก ความร้อนในมอเตอร์ก็สามารถสะสมเพิ่มขึ้นได้ รวมถึงอาจส่งผลต่ออายุการใช้งานของอุปกรณ์ในระยะยาว
ถ้าจะเปรียบเทียบให้เห็นภาพ ลองนึกถึงรถที่ต้องออกตัว-หยุด-ออกตัวใหม่หลายครั้งในระยะทางสั้น ๆ เทียบกับการวิ่งด้วยความเร็วคงที่ แม้ระยะทางรวมอาจเท่ากัน แต่ลักษณะภาระที่เกิดกับระบบต่างกัน รอกไฟฟ้าก็คล้ายกัน การกด Jog ซ้ำ ๆ ทำให้เกิดรอบการเริ่มและหยุดจำนวนมาก แม้เวลาที่มอเตอร์หมุนจริงจะไม่ได้ยาวนัก
นี่เป็นเหตุผลว่าทำไมเวลาพบรอกที่มอเตอร์ร้อนผิดปกติ คู่มือ Yale จึงไม่ได้ระบุเพียงเรื่องยกของหนักเกินพิกัด แต่ยังระบุ Excessive Duty Cycle และ Excessive Jogging เป็นสาเหตุที่ต้องตรวจสอบด้วย โดยหนึ่งในแนวทางแก้ไขคือให้ลดความถี่ของการยกหรือความถี่ของการ Jog
ไม่ได้มีแค่มอเตอร์ที่ทำงาน เบรกและคอนแทคเตอร์ก็ทำงานถี่ขึ้นด้วย
ทุกครั้งที่กดให้รอกเริ่มเคลื่อน ระบบไม่ได้สั่งเพียงมอเตอร์ให้หมุน แต่ชุดควบคุมและเบรกต้องทำงานสัมพันธ์กันไปด้วย เมื่อกดปุ่ม เบรกต้องคลายเพื่อให้รอกเคลื่อนที่ และเมื่อปล่อยปุ่ม เบรกก็ต้องกลับมาทำหน้าที่หยุดและยึดโหลดไว้ จากนั้นเมื่อกดใหม่ ระบบทั้งหมดก็เริ่มวงจรเดิมอีกครั้ง
หากทำเพียงสองสามครั้งเพื่อจัดตำแหน่ง ก็อาจเป็นส่วนหนึ่งของการใช้งานตามปกติ แต่เมื่อกลายเป็นการกด-ปล่อยต่อเนื่องหลายครั้ง จำนวนรอบการทำงานของชิ้นส่วนเหล่านี้จะเพิ่มขึ้นอย่างรวดเร็ว โดยเฉพาะคอนแทคเตอร์และเบรกซึ่งต้องตอบสนองต่อคำสั่งทุกครั้งที่รอกเริ่มหรือหยุด
คู่มือ Shaw-Box ของ Columbus McKinnon เตือนว่าการ Jogging มากเกินไปอาจทำให้หน้าสัมผัสของระบบควบคุมไหม้ก่อนเวลาและทำให้มอเตอร์ร้อน ขณะที่คู่มือ Yale อีกรุ่นเพิ่มเรื่องการสึกของเบรกเข้าไปด้วย
เอกสาร Troubleshooting ของ Yale ยังระบุกรณีที่การ Jog เบรกเกินอัตรารอบที่คอยล์รองรับ อาจทำให้เกิดความร้อนและการสึกมากเกินไป โดยแนวทางคือให้ลด Cycle Rate หรือพิจารณาวิธีควบคุมที่เหมาะสมกว่า
เพราะฉะนั้น หากหน้างานจำเป็นต้องจัดตำแหน่งละเอียดตลอดเวลา ปัญหาอาจไม่ใช่แค่เรื่อง “คนกดปุ่มถี่เกินไป” แต่ควรกลับมาดูด้วยว่า ระบบควบคุมของรอกที่ใช้อยู่เหมาะกับลักษณะงานนั้นหรือไม่

รอกไฟฟ้าก็มีข้อจำกัดเรื่องรอบการทำงาน
รอกไฟฟ้าไม่ได้ถูกออกแบบให้ทุกรุ่นเดินและหยุดได้ไม่จำกัดตลอดเวลา ผู้ผลิตจึงมักกำหนดเรื่อง Duty Cycle หรือรูปแบบการทำงานที่รอกรองรับไว้ในสเปก ซึ่งอาจเกี่ยวข้องทั้งกับระยะเวลาที่มอเตอร์ทำงานต่อเนื่องและจำนวนครั้งในการเริ่มทำงานภายในช่วงเวลาหนึ่ง
ตัวอย่างเช่น คู่มือ KITO ER2 แสดงค่าการทำงานแบบ Intermittent ของรอกแต่ละแบบเป็นเปอร์เซ็นต์ ED พร้อมจำนวนรอบต่อชั่วโมง โดยค่าจะแตกต่างกันระหว่างรุ่น Single Speed และ Dual Speed ซึ่งแสดงให้เห็นว่าข้อจำกัดในการทำงานต้องดูตามรุ่นและรูปแบบของรอก ไม่สามารถใช้ตัวเลขเดียวกับรอกทุกเครื่องได้
ดังนั้น ถ้ารอกถูกใช้งานในลักษณะยก-หยุด-ลด-หยุดแทบตลอดทั้งกะ แม้น้ำหนักที่ยกจะยังไม่เกินพิกัด ก็ไม่ได้หมายความว่ารอกกำลังทำงานอยู่ในขอบเขตที่เหมาะสมเสมอไป เพราะคำว่า “รับน้ำหนักได้ 1 ตัน” บอกเรื่องพิกัดน้ำหนัก แต่ไม่ได้หมายความว่าสามารถเริ่ม-หยุดซ้ำกี่ครั้งก็ได้โดยไม่มีข้อจำกัด
การดู Duty Cycle และคู่มือของรุ่นที่ใช้จึงสำคัญพอ ๆ กับการดูพิกัดน้ำหนัก โดยเฉพาะงานที่มีการขยับโหลดสั้น ๆ หลายครั้งในหนึ่งชั่วโมง
ถ้าต้องจัดตำแหน่งทีละนิดบ่อย ๆ ควรทำอย่างไร?
หากเป็นเพียงการกด Jog ไม่กี่ครั้งเพื่อให้ของลงตรงตำแหน่ง ก็ไม่ควรตีความว่าต้องเลิกใช้วิธีนี้ทั้งหมด สิ่งที่ควรหลีกเลี่ยงคือการกดสั้น ๆ ต่อเนื่องเป็นกิจวัตรจนจำนวนครั้งในการ Start/Stop สูงมาก โดยไม่คำนึงถึงข้อจำกัดของเครื่อง
สำหรับงานที่ต้องการการเคลื่อนที่ช้าและแม่นยำเป็นประจำ อาจเหมาะกับรอกที่ออกแบบการควบคุมมาเพื่อจุดประสงค์นี้ เช่น รอกแบบสองความเร็ว หรือระบบ Variable Frequency Drive หรือ VFD ในบางงาน เพราะสามารถควบคุมการเร่ง ลดความเร็ว และจัดตำแหน่งโหลดได้แตกต่างจากการใช้คอนแทคเตอร์เปิด-ปิดมอเตอร์ซ้ำ ๆ อย่างไรก็ตาม ความเหมาะสมต้องดูจากรอกและระบบควบคุมของเครื่องจริง ไม่ควรดัดแปลงระบบเองโดยไม่มีข้อมูลจากผู้ผลิตหรือผู้ที่มีความรู้ด้านอุปกรณ์ยก
อีกเรื่องที่ควรสังเกตคือ หากรอกเคยทำงานแบบเดิมได้ตามปกติ แต่ระยะหลังเริ่มร้อนเร็วกว่าปกติ ก็ไม่ควรสรุปทันทีว่าเกิดจาก Jogging อย่างเดียว เพราะคู่มือผู้ผลิตยังระบุสาเหตุอื่นไว้ เช่น โหลดมากเกินไป แรงดันไฟไม่ถูกต้อง เบรกไม่คลายเต็มที่ ชิ้นส่วนมอเตอร์เสียหาย หรือสภาพแวดล้อมที่ร้อนเกินไป
หากมีความร้อนผิดปกติ กลิ่นไหม้ เสียงผิดปกติ รอกหยุดเองบ่อย หรือสมรรถนะต่างจากเดิม ควรหยุดใช้งานและตรวจหาสาเหตุ แทนที่จะฝืนทำงานต่อเพียงเพราะเห็นว่าน้ำหนักที่ยกยังไม่เกินพิกัด

กดทีละนิดได้ แต่ไม่ควรกดถี่จนกลายเป็นวิธีทำงานหลัก
Jogging มีประโยชน์เวลาต้องจัดตำแหน่งโหลดให้ละเอียด จึงไม่จำเป็นต้องมองว่าการกดปุ่มรอกไฟฟ้าทีละนิดเป็นเรื่องผิด สิ่งที่ต้องระวังคือ ความถี่และจำนวนรอบการเริ่ม-หยุด เพราะเมื่อมีการ Start และ Stop ซ้ำ ๆ มอเตอร์จะเจอกระแสช่วงเริ่มต้นหลายครั้ง ขณะที่เบรกและชุดควบคุมก็ต้องทำงานตามทุกรอบ
ผู้ผลิตบางรายระบุชัดว่าการ Jogging มากเกินไปสามารถนำไปสู่มอเตอร์ร้อน หน้าสัมผัสสึกหรือไหม้เร็วขึ้น และเบรกสึกเร็วขึ้นได้
ดังนั้น ถ้างานหนึ่งต้องกดรอกทีละนิดแทบตลอดเวลา แทนที่จะคิดเพียงว่าจะกดอย่างไรให้เร็วขึ้น อาจถึงเวลาต้องกลับมาดูว่า รอกและระบบควบคุมที่ใช้อยู่เหมาะกับลักษณะงานนั้นหรือไม่ เพราะการเลือกวิธีควบคุมให้เข้ากับงาน ย่อมดีกว่าปล่อยให้รอกต้องเริ่มและหยุดถี่กว่าที่มันถูกออกแบบไว้